Зміст
Нейрохірург дивиться на монітор із зображенням, яке передає ендоскоп. У полі зору — тканини, анатомічні орієнтири, кінчик хірургічного інструмента. Але найнебезпечніше може залишатися невидимим. За тонким шаром тканини або кістки може проходити внутрішня сонна артерія, поруч — зоровий нерв чи інша критично важлива структура, пошкодження якої здатне принципово змінити результат операції.
Чи може камера показувати хірургу не лише те, що фізично потрапило в кадр, а й допомагати розуміти, де знаходиться критична анатомія?
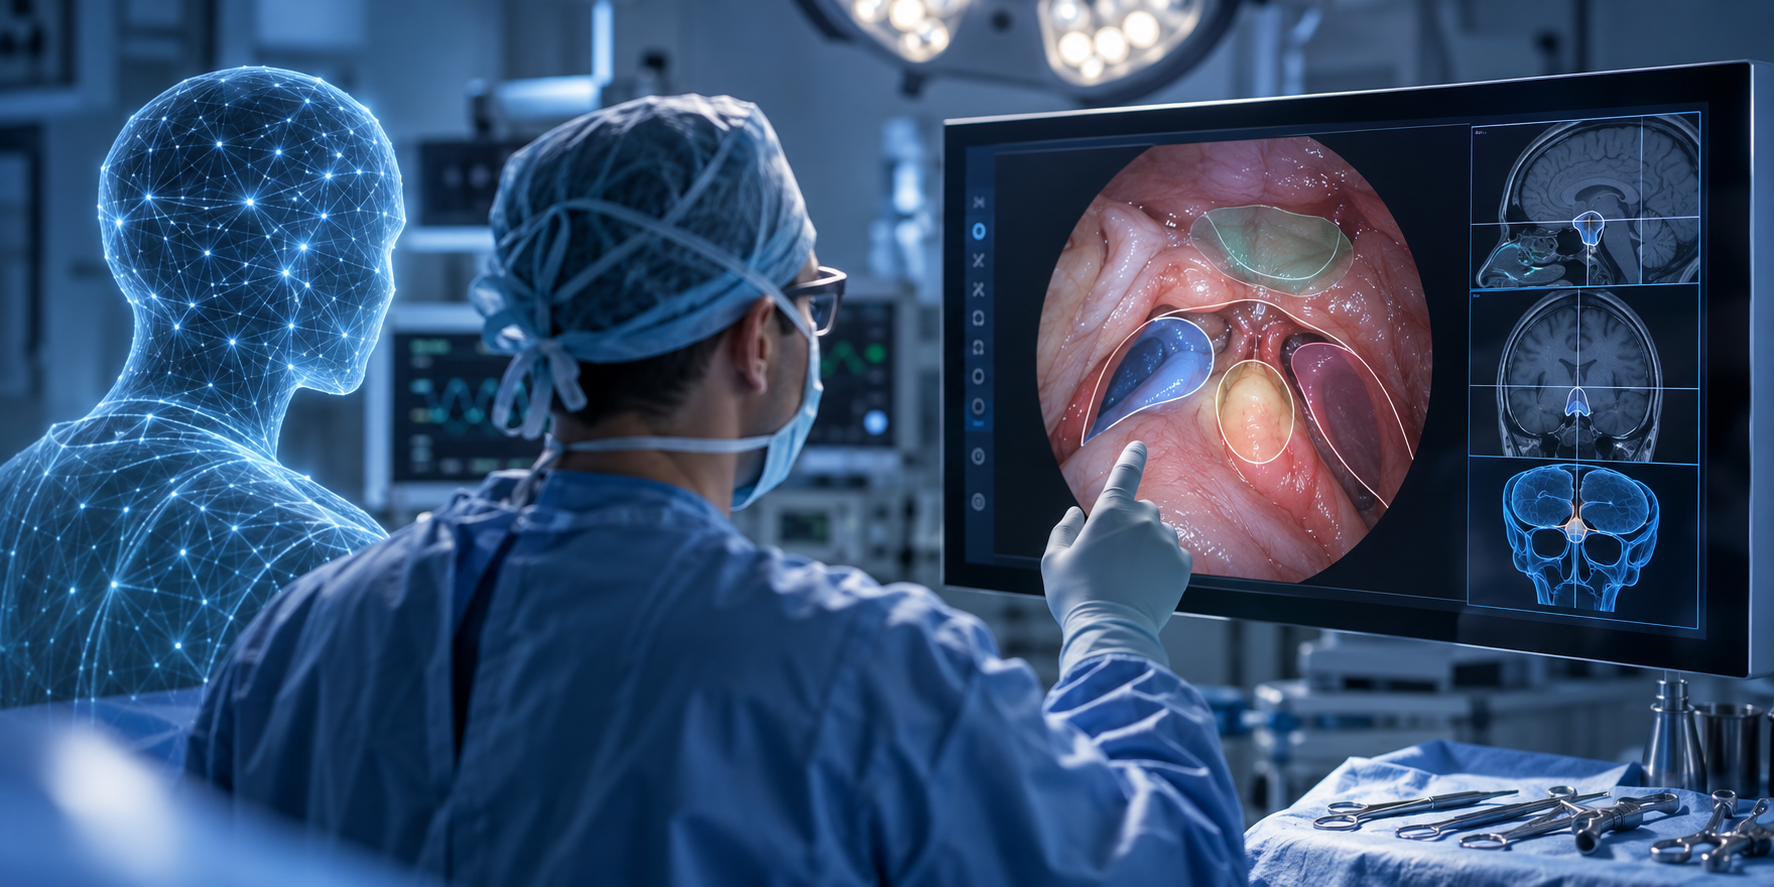
Саме тут штучний інтелект у нейрохірургії набуває значно практичнішого значення, ніж образ автономного «робота-хірурга». Системи комп’ютерного зору можуть аналізувати ендоскопічне відео в реальному часі, розпізнавати анатомічні структури та перетворювати звичайний відеопотік на додатковий інформаційний шар для інтраопераційної навігації. Остаточне рішення при цьому залишається за лікарем.
У 2026 році цей підхід уже вийшов за межі роботи із записаними відео та хірургічними симуляторами: оприлюднено ранню first-in-human оцінку системи комп’ютерного зору під час ендоскопічних операцій на гіпофізі. Водночас це лише початкова клінічна перевірка, а результати наразі представлені як препринт і ще не доводять, що така технологія покращує результати лікування пацієнтів.
У нейрохірургії небезпечно не лише пропустити пухлину, а й пошкодити те, що знаходиться поруч
У багатьох видах хірургії головне питання звучить відносно просто: де закінчується патологічна тканина і починається здорова? В операціях на гіпофізі цього недостатньо. Тут хірург працює в компактній анатомічній зоні, де кілька міліметрів можуть відділяти пухлину від структур, пошкодження яких має зовсім іншу клінічну ціну.
Чому операції на гіпофізі є показовим прикладом
Гіпофіз розташований у турецькому сідлі — невеликому кістковому заглибленні в основі черепа. Зверху від нього знаходиться зоровий апарат, а латерально проходять кавернозні синуси, внутрішні сонні артерії та черепні нерви. Саме тому ця ділянка є настільки показовою для розвитку ШІ в нейрохірургії: пухлина і критично важлива нормальна анатомія буквально сусідять в одному операційному просторі.
Ендоскопічний транссфеноїдальний доступ дозволяє дістатися до гіпофіза через носову порожнину та клиноподібну пазуху. Це дає змогу уникнути великого відкритого доступу до черепа, але не усуває головної проблеми — необхідності постійно й точно розуміти, де проходять межі безпечної роботи.
Особливо критичними є внутрішні сонні артерії. Їхній хід у ділянці турецького сідла може варіювати, а кісткові орієнтири не завжди однаково добре виражені. Поруч розташований і зоровий перехрест — структура, компресія якої пухлиною може спричиняти дефекти полів зору, зниження гостроти та інші порушення.
Тому навіть відносно невелике новоутворення не обов’язково є «незначним». Його клінічна важливість визначається не лише розміром, а й напрямком росту та тим, на які структури воно тисне або наскільки близько до них розташоване.
Чому «видалити більше» не завжди означає «прооперувати краще»
У цьому й полягає одна з ключових особливостей нейрохірургії. Максимальна резекція має сенс лише доти, доки додаткова спроба видалити тканину не створює непропорційно високого ризику для функціонально важливих структур.
Результат операції тому не можна оцінювати лише за обсягом видаленої пухлини. Не менш важливо, чи вдалося зберегти зір, судини, нерви та інші структури, від яких залежить подальша якість життя пацієнта. У консенсусному описі ендоскопічної транссфеноїдальної операції правильна ідентифікація сонних артерій, зорових нервів та інших нейроваскулярних орієнтирів прямо розглядається як елемент безпечного виконання втручання.
Де виникає простір для технології
Звідси змінюється і саме питання про роль технологій. Найціннішою допомогою може бути не автоматизація руху інструмента, а зменшення просторової невизначеності перед наступним рухом.
Якщо система комп’ютерного зору здатна в реальному часі допомагати локалізувати сонну артерію, межі турецького сідла або інші критичні структури, вона фактично додає до ендоскопічної картинки ще один рівень інтерпретації. Саме так формується практична ідея інтелектуальної інтраопераційної навігації: не рухати рукою нейрохірурга замість нього, а допомогти йому точніше зрозуміти, що знаходиться перед інструментом і що може бути приховане поруч.

Ендоскоп дає хірургу очі, але не робить приховану анатомію видимою
Ендоскопічна нейрохірургія суттєво змінила сам спосіб доступу до ділянки гіпофіза. Замість великого відкритого підходу хірург може пройти до основи черепа через носову порожнину та клиноподібну пазуху. Камера опиняється безпосередньо біля операційної зони й дає деталізоване збільшене зображення тканин. Але наблизити камеру до анатомії — не те саме, що зробити всю анатомію видимою.
Чому малоінвазивний доступ одночасно допомагає і обмежує
Ендоскоп добре показує те, що знаходиться перед його об’єктивом: рельєф кістки, поверхню слизової, тканину пухлини, судини або інші відкриті структури. За допомогою оптики з різними кутами огляду хірург може досліджувати ділянки, які було б складніше побачити через прямий мікроскопічний доступ.
Проте поле зору все одно залишається локальним. Камера не бачить крізь кістку чи непрозору тканину. Внутрішня сонна артерія може проходити безпосередньо за кістковою стінкою, а положення інших критичних структур доводиться визначати за анатомічними орієнтирами, передопераційними знімками та досвідом хірурга. Варіативність будови клиноподібної пазухи додатково ускладнює цю просторову задачу.
Саме тому більша роздільна здатність камери не вирішує проблему структури, яка взагалі не знаходиться у прямому полі зору. Це обмеження не якості ендоскопа, а самого принципу оптичної візуалізації.
Що дає традиційна нейронавігація
Тут у роботу включається нейронавігація. Передопераційні КТ і МРТ просторово співвідносять із положенням голови пацієнта, після чого система може показувати, де знаходиться навігаційний інструмент відносно анатомії, зафіксованої на знімках.
Методи доповнюють один одного. КТ особливо добре відображає кісткові структури, перегородки та особливості клиноподібної пазухи, тоді як МРТ краще показує м’які тканини й саму пухлину. Поєднання цих даних у мультимодальній навігації допомагає точніше орієнтуватися в складній індивідуальній анатомії.
Тому традиційну нейронавігацію некоректно представляти як технологію, яку штучний інтелект у нейрохірургії повинен витіснити. Вона вже вирішує важливу просторову задачу — співвідносить операційний доступ із заздалегідь отриманою анатомічною картою.
Статична карта і живе операційне поле — це різні джерела інформації
Головна відмінність полягає в тому, звідки надходять дані.
КТ або МРТ фактично відповідають на питання: «Якою була анатомія на момент сканування?» Ендоскопічний відеопотік показує інше: «Що камера бачить саме зараз?»
Звичайна нейронавігація переносить передопераційні зображення в координати операції. Натомість система комп’ютерного зору може аналізувати безпосередньо поточний кадр — його текстуру, контури, взаємне положення тканин та інструментів — і намагатися автоматично розпізнати важливі анатомічні орієнтири.
Традиційні навігаційні системи при цьому залишаються цінним джерелом просторової інформації. Їхня точність залежить від якості просторового співвіднесення з пацієнтом і від того, наскільки передопераційні знімки відповідають реальному операційному полю в конкретний момент.
Саме тому найперспективніша модель — не ШІ замість МРТ, КТ чи нейронавігації, а ШІ як ще один інформаційний шар. Статична карта показує загальну анатомію пацієнта, ендоскоп — поточне операційне поле, а алгоритм може допомогти пов’язати те, що видно на екрані зараз, із тим, що для хірурга критично важливо розпізнати.
ШІ перетворює ендоскопічне відео на навігаційну карту в реальному часі
Ключова зміна, яку приносить комп’ютерний зір у нейрохірургію, полягає не в появі принципово нової камери. Ендоскоп уже створює детальне відео операційного поля. Новим стає інше: комп’ютерна система отримує можливість аналізувати цей відеопотік одночасно з хірургом і виділяти в ньому інформацію, яка може допомогти орієнтуватися в анатомії.
Фактично камера перестає бути лише пасивним засобом спостереження. Відео стає джерелом даних для навігації в реальному часі.
Перший крок — система отримує той самий відеопотік, що бачить хірург
Принцип роботи не потребує фантастичного «розумного ендоскопа». Зображення зі звичайної ендоскопічної системи паралельно надходить до обчислювального пристрою. Там модель комп’ютерного зору аналізує послідовні кадри, формує прогноз щодо розташування певних анатомічних структур і повертає результат на операційний монітор.
Це має відбуватися з настільки малою затримкою, щоб інформація залишалася актуальною саме в момент маніпуляції.
У ранній клінічній оцінці системи для ендоскопічної хірургії гіпофіза такий аналіз уже виконувався безпосередньо на живому відеопотоці під час операції. Обчислення проводили локально в операційній, без необхідності передавати відео до віддаленого сервера.
Отже, основна цінність полягає не в самій камері, а в автоматичному аналізі хірургічного відео.
Другий крок — алгоритм сегментує анатомію
Просто повідомити хірургу «у кадрі є сонна артерія» недостатньо. Для навігації важливо зрозуміти, де саме вона проходить і яку ділянку зображення займає.
Саме це завдання вирішує семантична сегментація. Модель оцінює зображення фактично на рівні окремих пікселів і визначає, які з них, на її думку, належать конкретній анатомічній структурі.
Різницю між основними способами аналізу можна коротко пояснити так:
- класифікація визначає, що взагалі присутнє на зображенні;
- виявлення об’єкта приблизно локалізує його в кадрі;
- сегментація намагається відтворити його форму та межі безпосередньо на зображенні.
Для нейрохірургічної навігації саме останній рівень особливо важливий. Хірурга цікавить не абстрактний факт наявності структури, а її положення відносно кістки, пухлини та кінчика інструмента.
Водночас сегментацію не можна сприймати як безпомилкову цифрову карту. Великий огляд досліджень хірургічного відео показав помітну залежність точності від типу структури: великі органи моделі сегментують значно краще, ніж невеликі структури, зокрема нерви. Серед причин — їхній малий розмір, складні контури та недостатня кількість навчальних прикладів.
Третій крок — інформація повертається хірургу
Навіть дуже точний алгоритм практично марний, якщо його результат незручно читати під час операції.
Розпізнану структуру можна показати як контур, напівпрозору маску або виділену ділянку поверх вихідного ендоскопічного зображення. Інший варіант — вивести результат на окремий монітор. Поруч може відображатися показник впевненості моделі, який вказує, наскільки надійним вона вважає конкретний прогноз.
Саме тут технологічне завдання переходить у проблему взаємодії людини з системою.
У симуляційному дослідженні нейрохірургічної навігації підказки були виконані у вигляді контурів, щоб менше перекривати операційне поле. Хірург міг самостійно вмикати й вимикати їх педаллю, а також окремо переглядати оцінку впевненості моделі. Дослідники також виявили, що використання системи може збільшувати суб’єктивне робоче навантаження, навіть коли вона допомагає виконувати завдання краще.
Тому ефективність навігації в реальному часі визначається не лише точністю розпізнавання. Підказка повинна з’являтися вчасно, бути зрозумілою та не відволікати від реального операційного поля.
Звідки ШІ знає, що перед ним
ШІ не вивчає анатомію так, як лікар. У нього немає клінічного досвіду, розуміння функції органів або усвідомлення наслідків помилки.
Його основа — експертно розмічені операційні відео. Фахівці відбирають кадри реальних втручань і позначають на них межі потрібних анатомічних структур. На великій кількості таких прикладів модель навчається знаходити повторювані візуальні закономірності.
Саме тому якість системи починається не в операційній, а на етапі підготовки даних. Якщо певні варіанти анатомії, складні кути огляду, кров у полі чи частково приховані структури недостатньо представлені під час навчання, це може проявитися вже під час реального втручання.
У цьому сенсі медичний ШІ не є цифровим нейрохірургом. Це інструмент, який перетворює накопичений і формалізований експертний досвід на додатковий шар інформації поверх живого хірургічного відео.

Практичне застосування: що це означає безпосередньо в операційній
Уявімо типову ситуацію. Хірург наближає інструмент до ділянки, де анатомічні межі видно не повністю. Система аналізує поточний ендоскопічний кадр і розпізнає орієнтир, який може відповідати критично важливій структурі. На моніторі з’являється контур або виділена зона разом із оцінкою впевненості алгоритму.
Ця підказка не стає командою до дії. Лікар співвідносить її з тим, що бачить сам, із даними КТ або МРТ, показниками нейронавігації та власним знанням анатомії. Якщо інформація узгоджується, вона може зменшити невизначеність перед наступною маніпуляцією.
Таким чином, система не замінює клінічне рішення, а додає ще один інформаційний канал саме в той момент, коли ціна просторової помилки особливо висока.
Найважливіша частина системи — не алгоритм, а хірург, який вирішує, чи довіряти його підказці
Розпізнати анатомічну структуру — лише половина завдання. Друга, складніша половина починається тоді, коли прогноз алгоритму бачить хірург і має вирішити, наскільки ця інформація заслуговує на довіру саме зараз.
Людина в контурі прийняття рішень замість автономного нейрохірурга
Для хірургічного ШІ найбільш реалістичною є модель, у якій алгоритм пропонує, лікар оцінює, лікар діє. Такий підхід називають принципом людини в контурі прийняття рішень.
Алгоритм може виділити ймовірне положення структури або попередити про невизначеність, але він не знає повного клінічного контексту так, як його знає операційна команда. Він не визначає мету втручання, не вирішує, який ризик виправданий для конкретного пацієнта, і не повинен перетворювати власну ймовірнісну оцінку на команду.
Саме тому в медицині людський контроль розглядається як одна з центральних умов безпечного застосування систем підтримки рішень: автоматичний аналіз поєднується з професійною оцінкою, відповідальністю та здатністю лікаря відхилити рекомендацію.
Чому 95% точності недостатньо, щоб сказати «система безпечна»
Фраза «точність моделі — 95%» звучить переконливо, але без контексту майже нічого не говорить про її придатність для операційної.
Для оцінювання алгоритмів використовують різні показники:
- загальна точність показує частку правильних прогнозів;
- чутливість — наскільки добре система знаходить потрібну структуру;
- специфічність — наскільки добре не позначає її там, де її немає;
- коефіцієнт Дайса та перетин над об’єднанням оцінюють, наскільки передбачена алгоритмом ділянка збігається з еталонною розміткою.
Але жоден із цих показників сам по собі не вимірює клінічну ціну помилки.
Якщо модель неточно провела контур на нейтральній ділянці тканини, наслідків може не бути. Якщо ж вона пропустила частину сонної артерії або помилково позначила безпечну зону біля критичної структури, та сама за математичною величиною похибка набуває зовсім іншого значення. Систематичні огляди хірургічного ШІ прямо вказують, що стандартні технічні метрики часто недостатньо відображають клінічну корисність моделі.
Переносимість важливіша за красивий результат на одному наборі даних
Ще одна пастка — модель, яка чудово працює там, де її створили.
Алгоритм може навчитися на відео одного медичного центру, знятих певним типом ендоскопа, за характерного освітлення та хірургічної техніки. В іншій лікарні змінюються камера, налаштування кольору, якість відео, інструменти, анатомічні варіанти пацієнтів, кількість крові в полі та стиль роботи хірурга.
Саме тому потрібна зовнішня перевірка — випробування системи на даних, які походять з інших клінік і не використовувалися під час її розробки.
У систематичному огляді 188 досліджень штучного інтелекту для аналізу хірургічного поля 70,7% робіт використовували дані одного центру, тоді як зовнішню ретроспективну перевірку проводили лише у 10,1% досліджень.
Навіть правильна підказка може заважати
У хірургії більше інформації не завжди означає краще рішення. Велика кількість кольорових контурів, попереджень і числових оцінок може перекривати реальну тканину та збільшувати когнітивне навантаження.
Існує й інша небезпека — неправильне калібрування довіри. Хірург може надто покладатися на систему або, навпаки, ігнорувати її навіть тоді, коли прогноз корисний. У дослідженні ШІ для операцій на гіпофізі спосіб відображення впевненості моделі впливав на те, наскільки адекватно лікарі знижували довіру, коли алгоритм помилявся.
Отже, у хірургічному ШІ потрібно проєктувати не лише алгоритм. Потрібно проєктувати всю систему взаємодії «хірург — підказка — рішення», тому що саме в ній математична точність перетворюється — або не перетворюється — на клінічну безпеку.
Справжній тест для хірургічного ШІ починається після того, як він навчився розпізнавати анатомію
Навчити алгоритм знаходити сонну артерію або іншу структуру на ендоскопічному кадрі — важливе досягнення. Але для медицини цього недостатньо. Між високою точністю моделі та кращим результатом операції існує цілий ланцюг умов, і кожна з них має бути перевірена окремо.
Технічна точність ще не є клінічною користю
Спочатку модель повинна правильно визначити анатомічну структуру. Потім хірург має правильно зрозуміти її підказку. Далі ця інформація повинна змінити рішення або поведінку лікаря саме в потрібний момент. І лише якщо це допомагає уникати небезпечних маніпуляцій, можна очікувати впливу на ускладнення, збереження функцій та інші результати лікування.
Отже, кінцевою точкою є не коефіцієнт точності сегментації, а те, що сталося з пацієнтом.
Цей розрив добре видно в сучасній науковій літературі. Систематичний огляд 188 досліджень штучного інтелекту для аналізу хірургічного поля показав, що лише 5,9% робіт перевіряли технології в реальних операціях, а більшість досліджень залишалася зосередженою на технічній здійсненності та показниках алгоритму. Автори окремо наголошують, що стандартні технічні метрики часто погано відображають реальну клінічну цінність.
Перші клінічні випробування — початок, а не доказ остаточної ефективності
У 2026 році для ендоскопічної хірургії гіпофіза було оприлюднено першу оцінку системи комп’ютерного зору, яка виконувала анатомічну сегментацію безпосередньо з живого відео в нейрохірургічній операційній. Початковий етап охоплював шість транссфеноїдальних операцій і був спрямований насамперед на перевірку здійсненності, безпеки та подальше вдосконалення системи.
Це важливий рубіж: технологія перейшла від симуляції до використання під час реального втручання. Але невелика пілотна серія не доводить зниження частоти ускладнень або покращення результатів лікування у широкої групи пацієнтів. До того ж робота оприлюднена як препринт, тому її результати слід трактувати як ранні клінічні дані, а не остаточний доказ ефективності.
Наступний крок — ШІ повинен розуміти не тільки «де», а й «що відбувається»
Розпізнавання анатомії — лише перший рівень. Наступний полягає в аналізі контексту операції.
Система може спочатку визначати: «ось артерія». Потім — «ось хірургічний інструмент». Значно складніше завдання — зрозуміти, що інструмент наближається до цієї структури, якою є фаза операції та чи може конкретна взаємодія інструмента з тканиною відповідати небезпечній маніпуляції.
Саме в цьому напрямі вже рухаються дослідження аналізу хірургічного відео: поряд із розпізнаванням анатомічних структур вивчаються визначення інструментів, етапів операції та дій у хірургічному полі.
Тобто мета поступово змінюється: від системи, яка бачить окремі об’єкти, до системи, яка намагається інтерпретувати ситуацію навколо них.
Чи замінить ШІ нейрохірурга
Найближча практична модель виглядає зовсім не як автономний робот, якому передають операцію. Значно реалістичніша роль ШІ — інформаційний партнер хірурга.
Алгоритм може швидко аналізувати сотні послідовних кадрів, стабільно шукати задані візуальні закономірності та привертати увагу до потенційно важливих структур. Але мету операції, клінічний контекст, допустимий ризик і суперечливі сигнали оцінює людина. Саме лікар може змінити тактику, відмовитися від підказки або припинити маніпуляцію, якщо реальна ситуація не відповідає прогнозу системи.
Друге око має залишатися саме другим
Метафора «другого ока» нейрохірурга добре описує потенціал комп’ютерного зору, якщо не сприймати її буквально. Це не око, якому можна передати операцію, а додатковий цифровий шар між ендоскопічною камерою та клінічним мисленням лікаря.
Ендоскоп уже дозволив працювати в складній анатомічній зоні через мінімальний доступ. ШІ додає наступну можливість — автоматично аналізувати те, що потрапляє в кадр, і виділяти інформацію, важливу для навігації.
Але головний науковий тест ще попереду. Потрібно довести не лише те, що алгоритм здатний правильно намалювати контур судини, а й те, що його присутність реально допомагає хірургу уникати небезпечних дій, зберігати функції та покращувати результати лікування пацієнтів. Саме цей доказ відділятиме перспективну технологію від повноцінного клінічного інструмента.
Глосарій термінів та концептів
- Інтраопераційна навігація — система орієнтування під час операції, яка допомагає хірургу співвідносити положення інструментів із анатомічними структурами пацієнта.
- Нейронавігація — спеціалізований різновид хірургічної навігації, що використовує дані КТ, МРТ та просторове відстеження інструментів для точнішої роботи в ділянках мозку й основи черепа.
- Комп’ютерний зір — напрям штучного інтелекту, який дозволяє алгоритмам аналізувати зображення та відео, розпізнавати об’єкти, структури, межі й просторові взаємозв’язки.
- Аналіз хірургічного відео — автоматична обробка відеопотоку з операційної камери для розпізнавання анатомії, інструментів, етапів втручання та інших важливих елементів операційної сцени.
- Семантична сегментація — метод комп’ютерного зору, за якого алгоритм визначає, до якої анатомічної структури належить кожна ділянка або піксель зображення. Це дозволяє не просто знайти об’єкт, а приблизно окреслити його форму та межі.
- Показник впевненості моделі — числова оцінка того, наскільки алгоритм упевнений у конкретному прогнозі. Високе значення не гарантує правильності, але допомагає лікарю краще оцінити надійність підказки.
- Експертна розмітка — процес, під час якого фахівці вручну позначають на медичних зображеннях або відео потрібні анатомічні структури. Такі дані використовують як еталон для навчання й перевірки моделей ШІ.
- Людина в контурі прийняття рішень — принцип, за якого алгоритм надає інформацію або рекомендацію, але остаточне клінічне рішення залишається за лікарем.
- Зовнішня перевірка моделі — тестування алгоритму на даних з інших лікарень, обладнання або груп пацієнтів, які не використовувалися під час його навчання. Вона показує, наскільки система здатна працювати поза умовами, у яких була створена.
- Клінічна користь — реальний позитивний вплив технології на результати лікування: зниження ризику ускладнень, збереження функцій, підвищення безпеки або покращення стану пацієнта. Висока технічна точність алгоритму сама по собі ще не означає клінічної користі.